Demo · Đang phát triển
Cánh tay robot
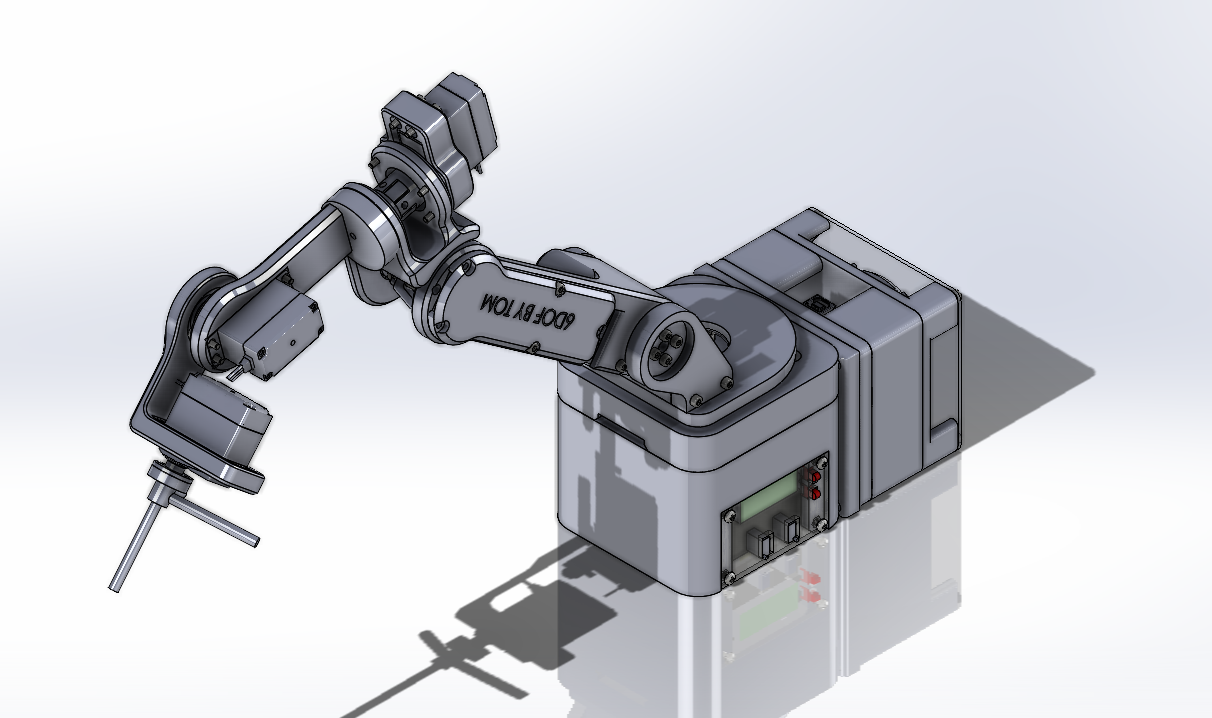
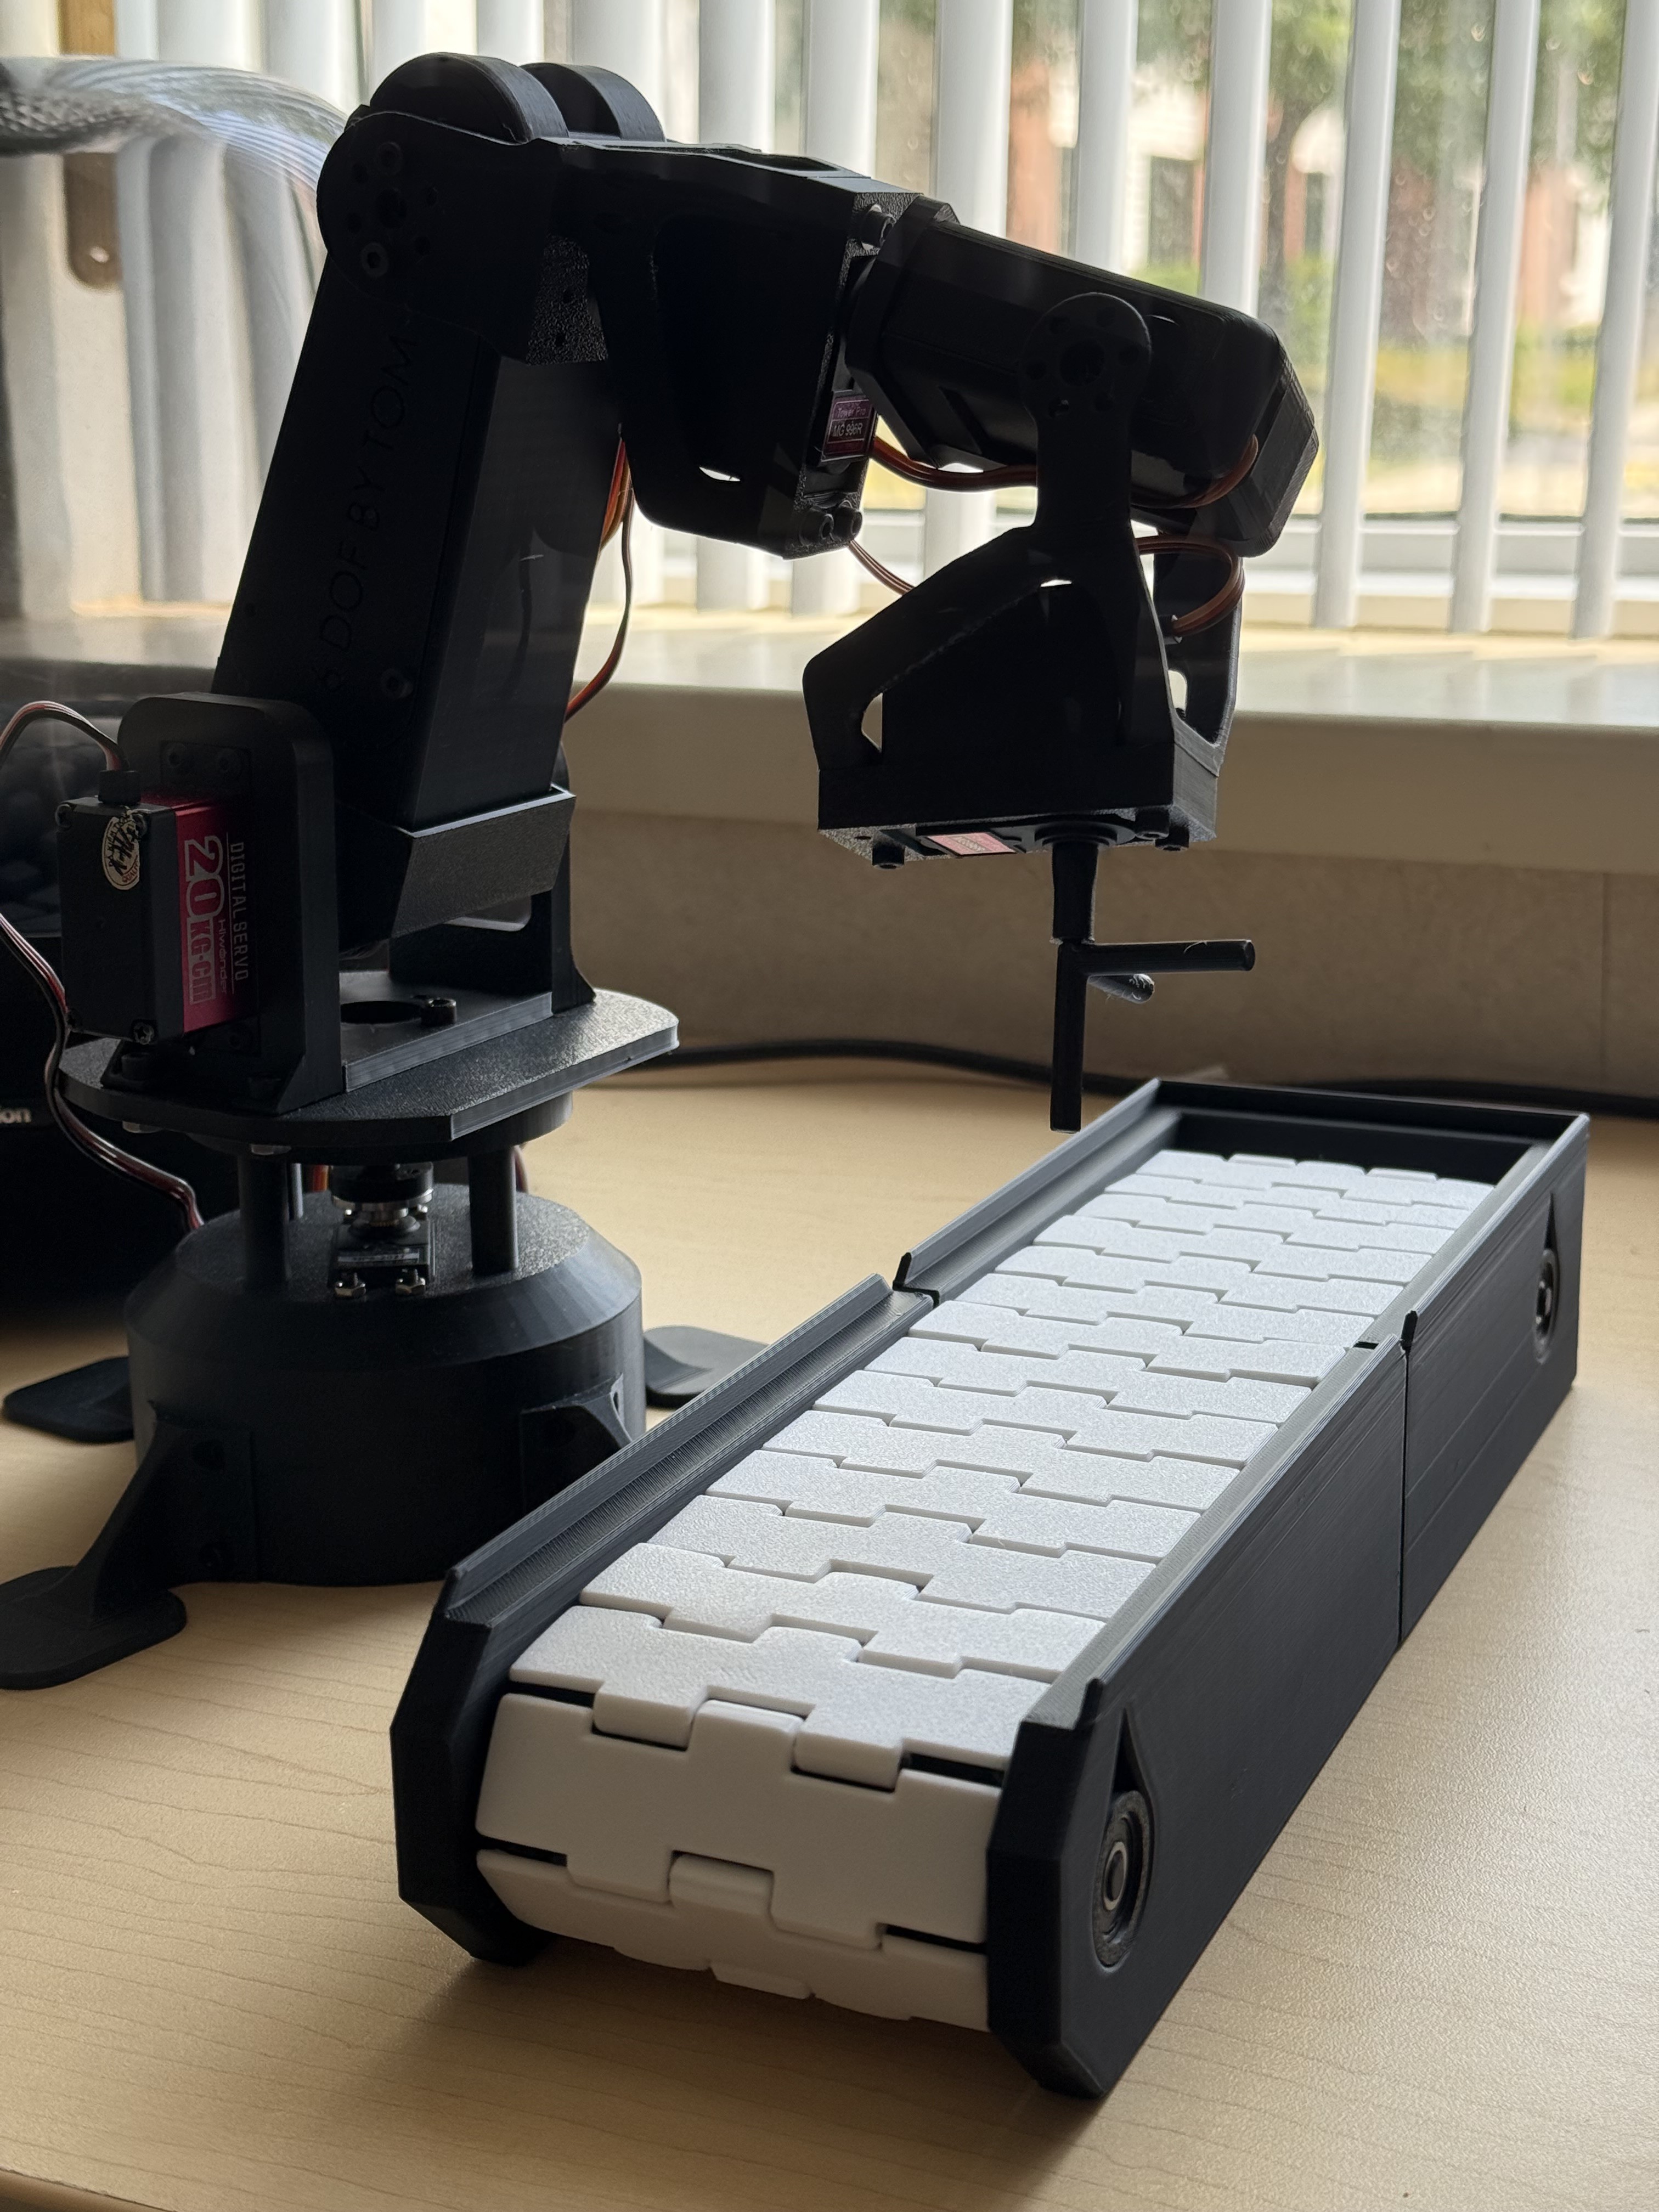
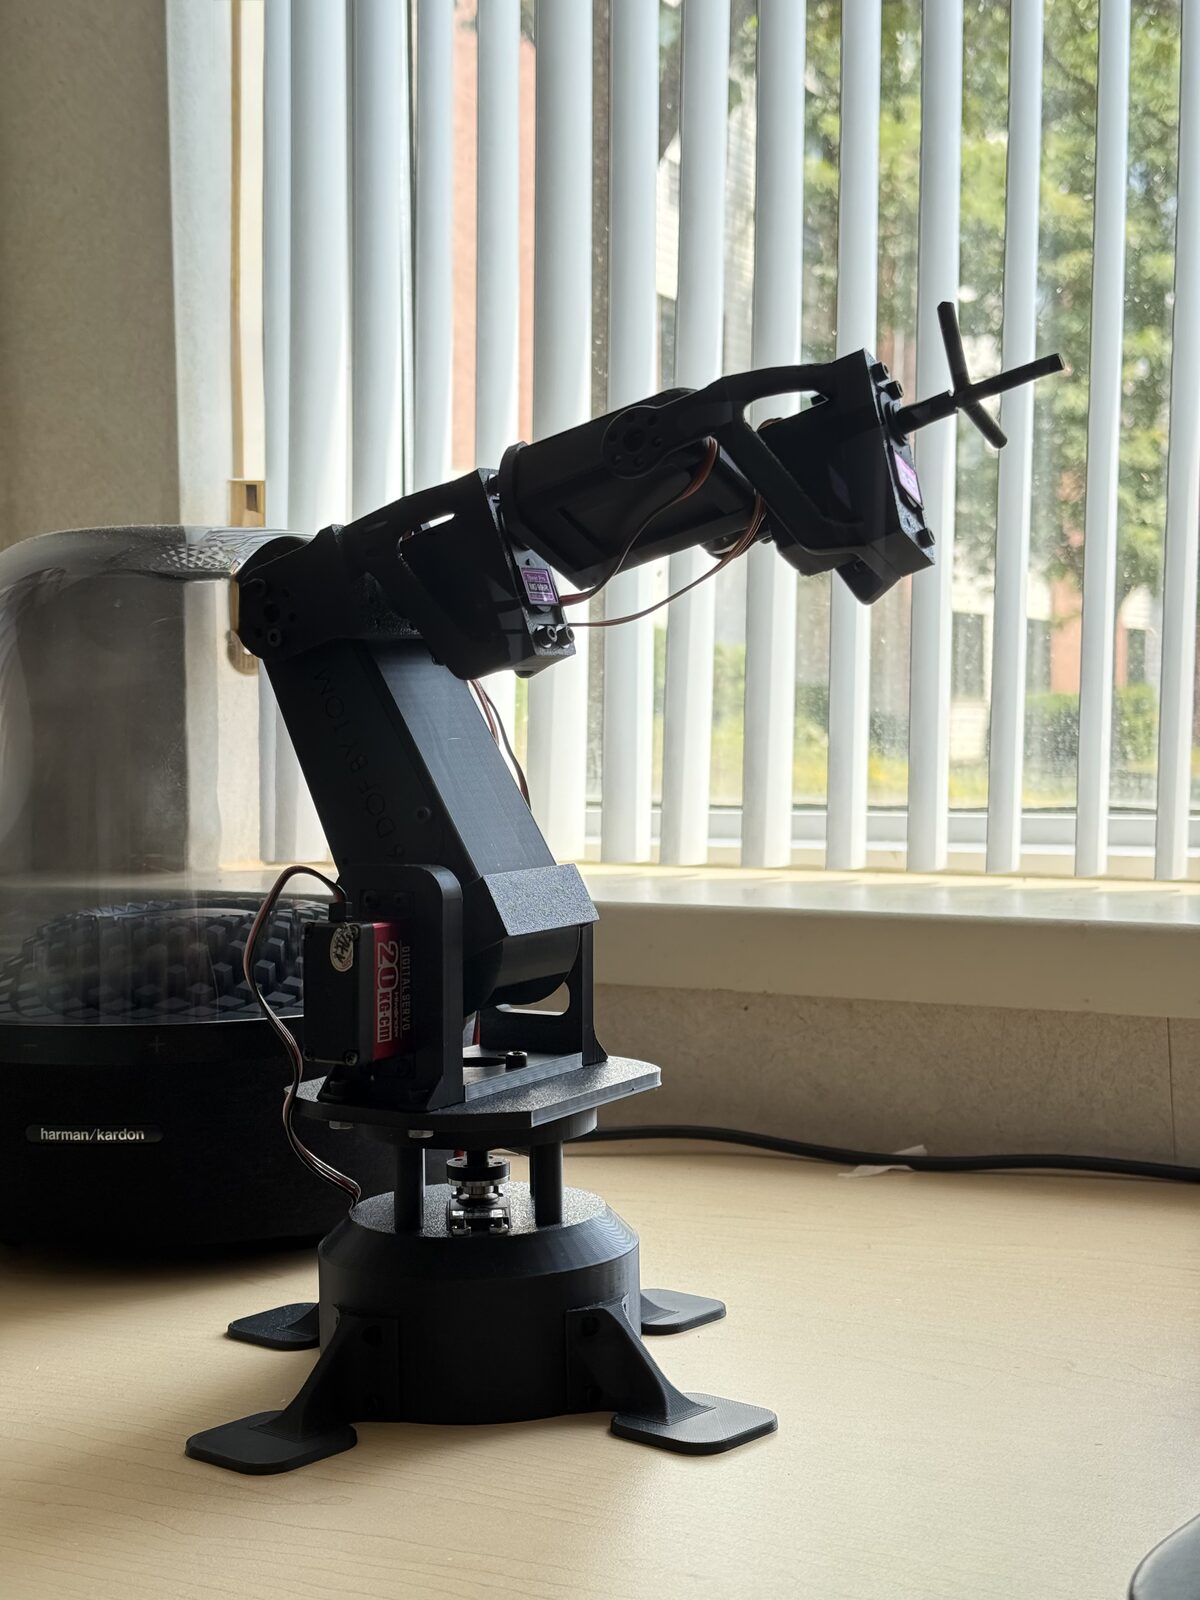
Cánh tay 6 trục với động học tự phát triển và lập quỹ đạo bằng tối ưu hóa, đang được mở rộng thành demo gắp - đặt cạnh một băng tải nhỏ.
Trang này theo dõi một demo đang thực hiện, chưa phải sản phẩm hoàn chỉnh.
Tiến độ hiện tại
- Bậc tự do
- 6
- Động học
- Thuận và nghịch, tự phát triển
- Lập quỹ đạo
- Tối ưu hóa có ràng buộc L-BFGS-B
- Công cụ
- Python, ROS, RViz, SolidWorks
- Trọng tâm hiện tại
- Gắp - đặt cạnh băng tải